Área de Cobertura Macro: Bajada del Agrio — Quili Malal
Caso de Referencia: Pérdida de 50 chivas madres (Criancero afectado)
Fecha de Actualización: Junio de 2026
Documento técnico — Conservación de fauna
1. Introducción y Contexto del Conflicto
El presente documento actualiza y precisa el abordaje técnico e institucional implementado tras la crítica situación de depredación que afectó a un criancero local en el paraje rural de Covunco Abajo, ubicado en la zona de influencia de Bajada del Agrio y Quili Malal. El incidente, que resultó en la pérdida de 50 chivas madres a causa de la interacción con ejemplares de puma (Puma concolor), requirió el despliegue de una estrategia operativa de mitigación bajo un modelo tecnológico de coexistencia sustentable.
Para abordar esta problemática de manera estructurada, se determinaron líneas de acción basadas en un análisis multiescalar (Micro, Meso y Macroescala), el cual permite diferenciar la protección puntual de la infraestructura productiva frente al comportamiento ecológico del predador a gran escala en el territorio provincial.
2. Estructura del Análisis Multiescalar
A. Microescala: Gestión del Punto Crítico (Covunco Abajo — Corrales)
Se define como la unidad de medida mínima y focalizada, correspondiente estrictamente a la infraestructura de corrales e instalaciones de pernocte del ganado ovino y caprino en el puesto afectado de Covunco Abajo.
Importancia estratégica: Al constituir el núcleo del conflicto donde el ganado se encuentra confinado y vulnerable, es el espacio prioritario para la implementación de tecnologías de disuasión activa que ahuyenten al predador sin generar un impacto letal.
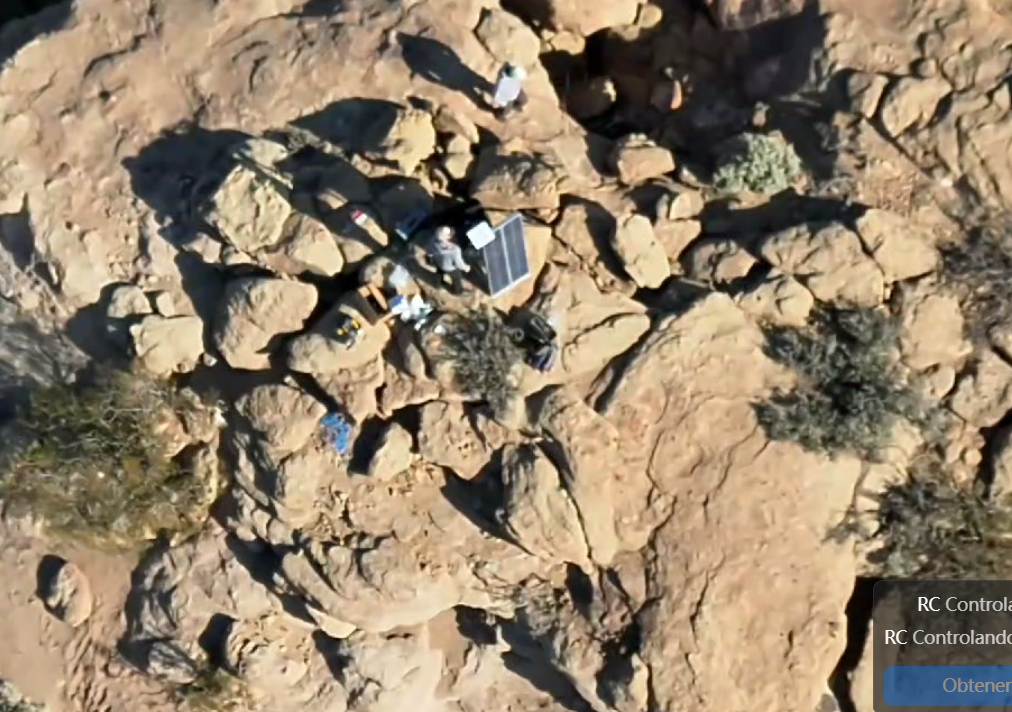
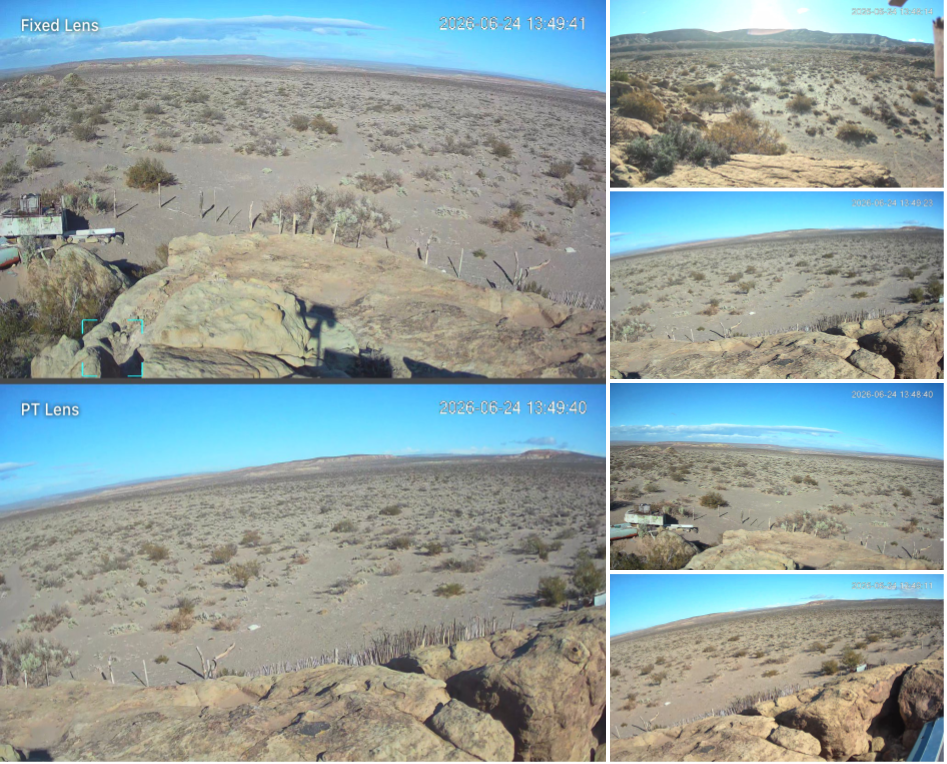
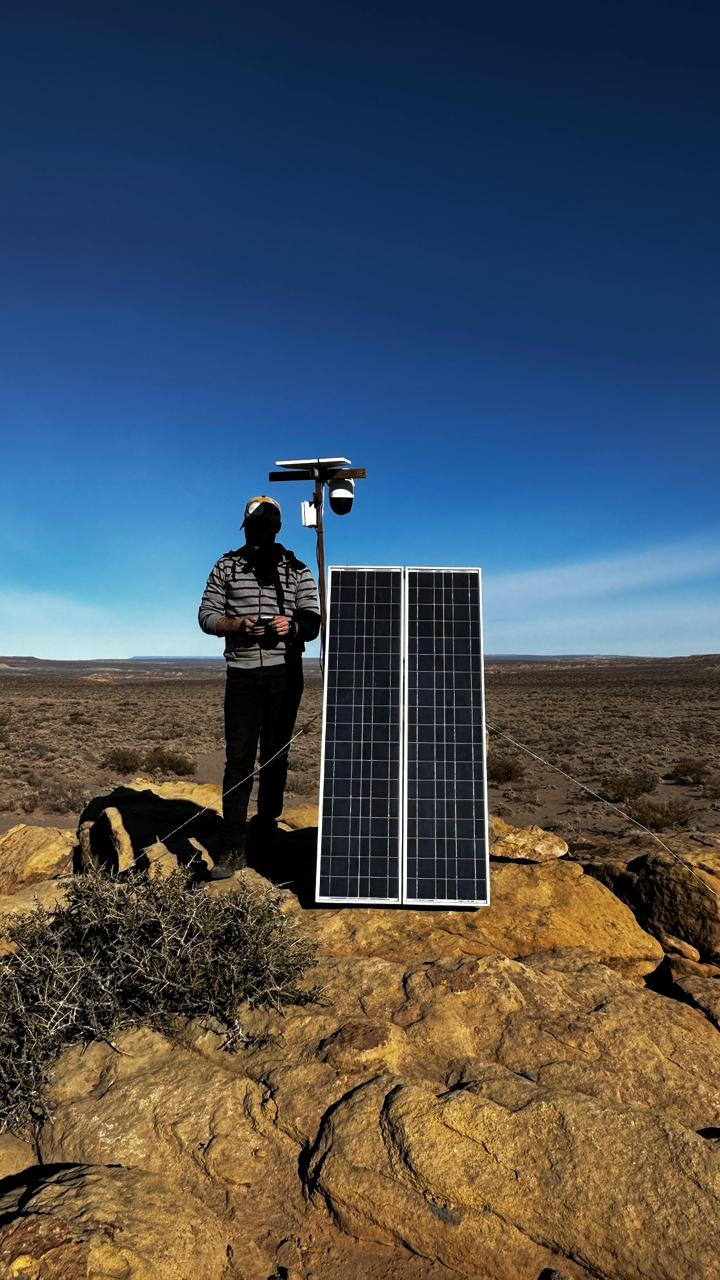
Intervención tecnológica aplicada: Se ejecutó la instalación de un Nodo Tecnológico Autónomo. Este dispositivo cuenta con un domo de alta definición integrado con algoritmos de Inteligencia Artificial (IA) específicos para el reconocimiento de fauna y la detección temprana de movimientos anómalos. El sistema transmite video en tiempo real (streaming) y está enlazado a una sirena de alerta acústica automatizada. Ante una intrusión, el nodo activa la disuasión sonora y notifica de manera directa tanto al criancero como a los agentes de la Dirección de Fauna.
Imagen 1: Instalación de nodo.Imagen 2: Visualización de imagen de Domo.
Imagen 3: Nodo integrado por panel solar, internet satelital y domo con IA.Imagen 4: Zona de microescala.
B. Mesoescala: Entorno Perimetral y Zonas de Pastoreo
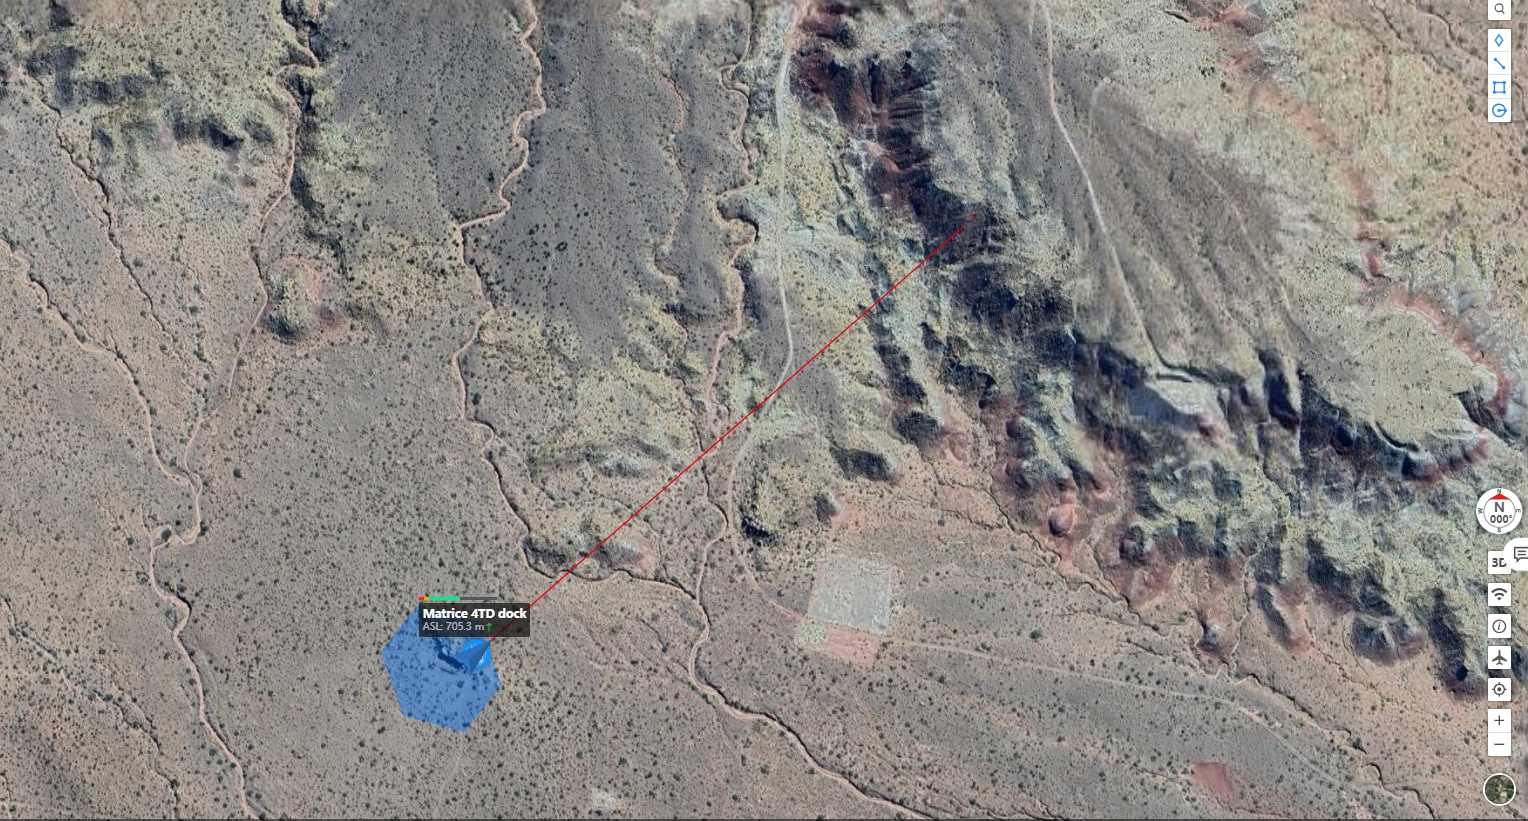
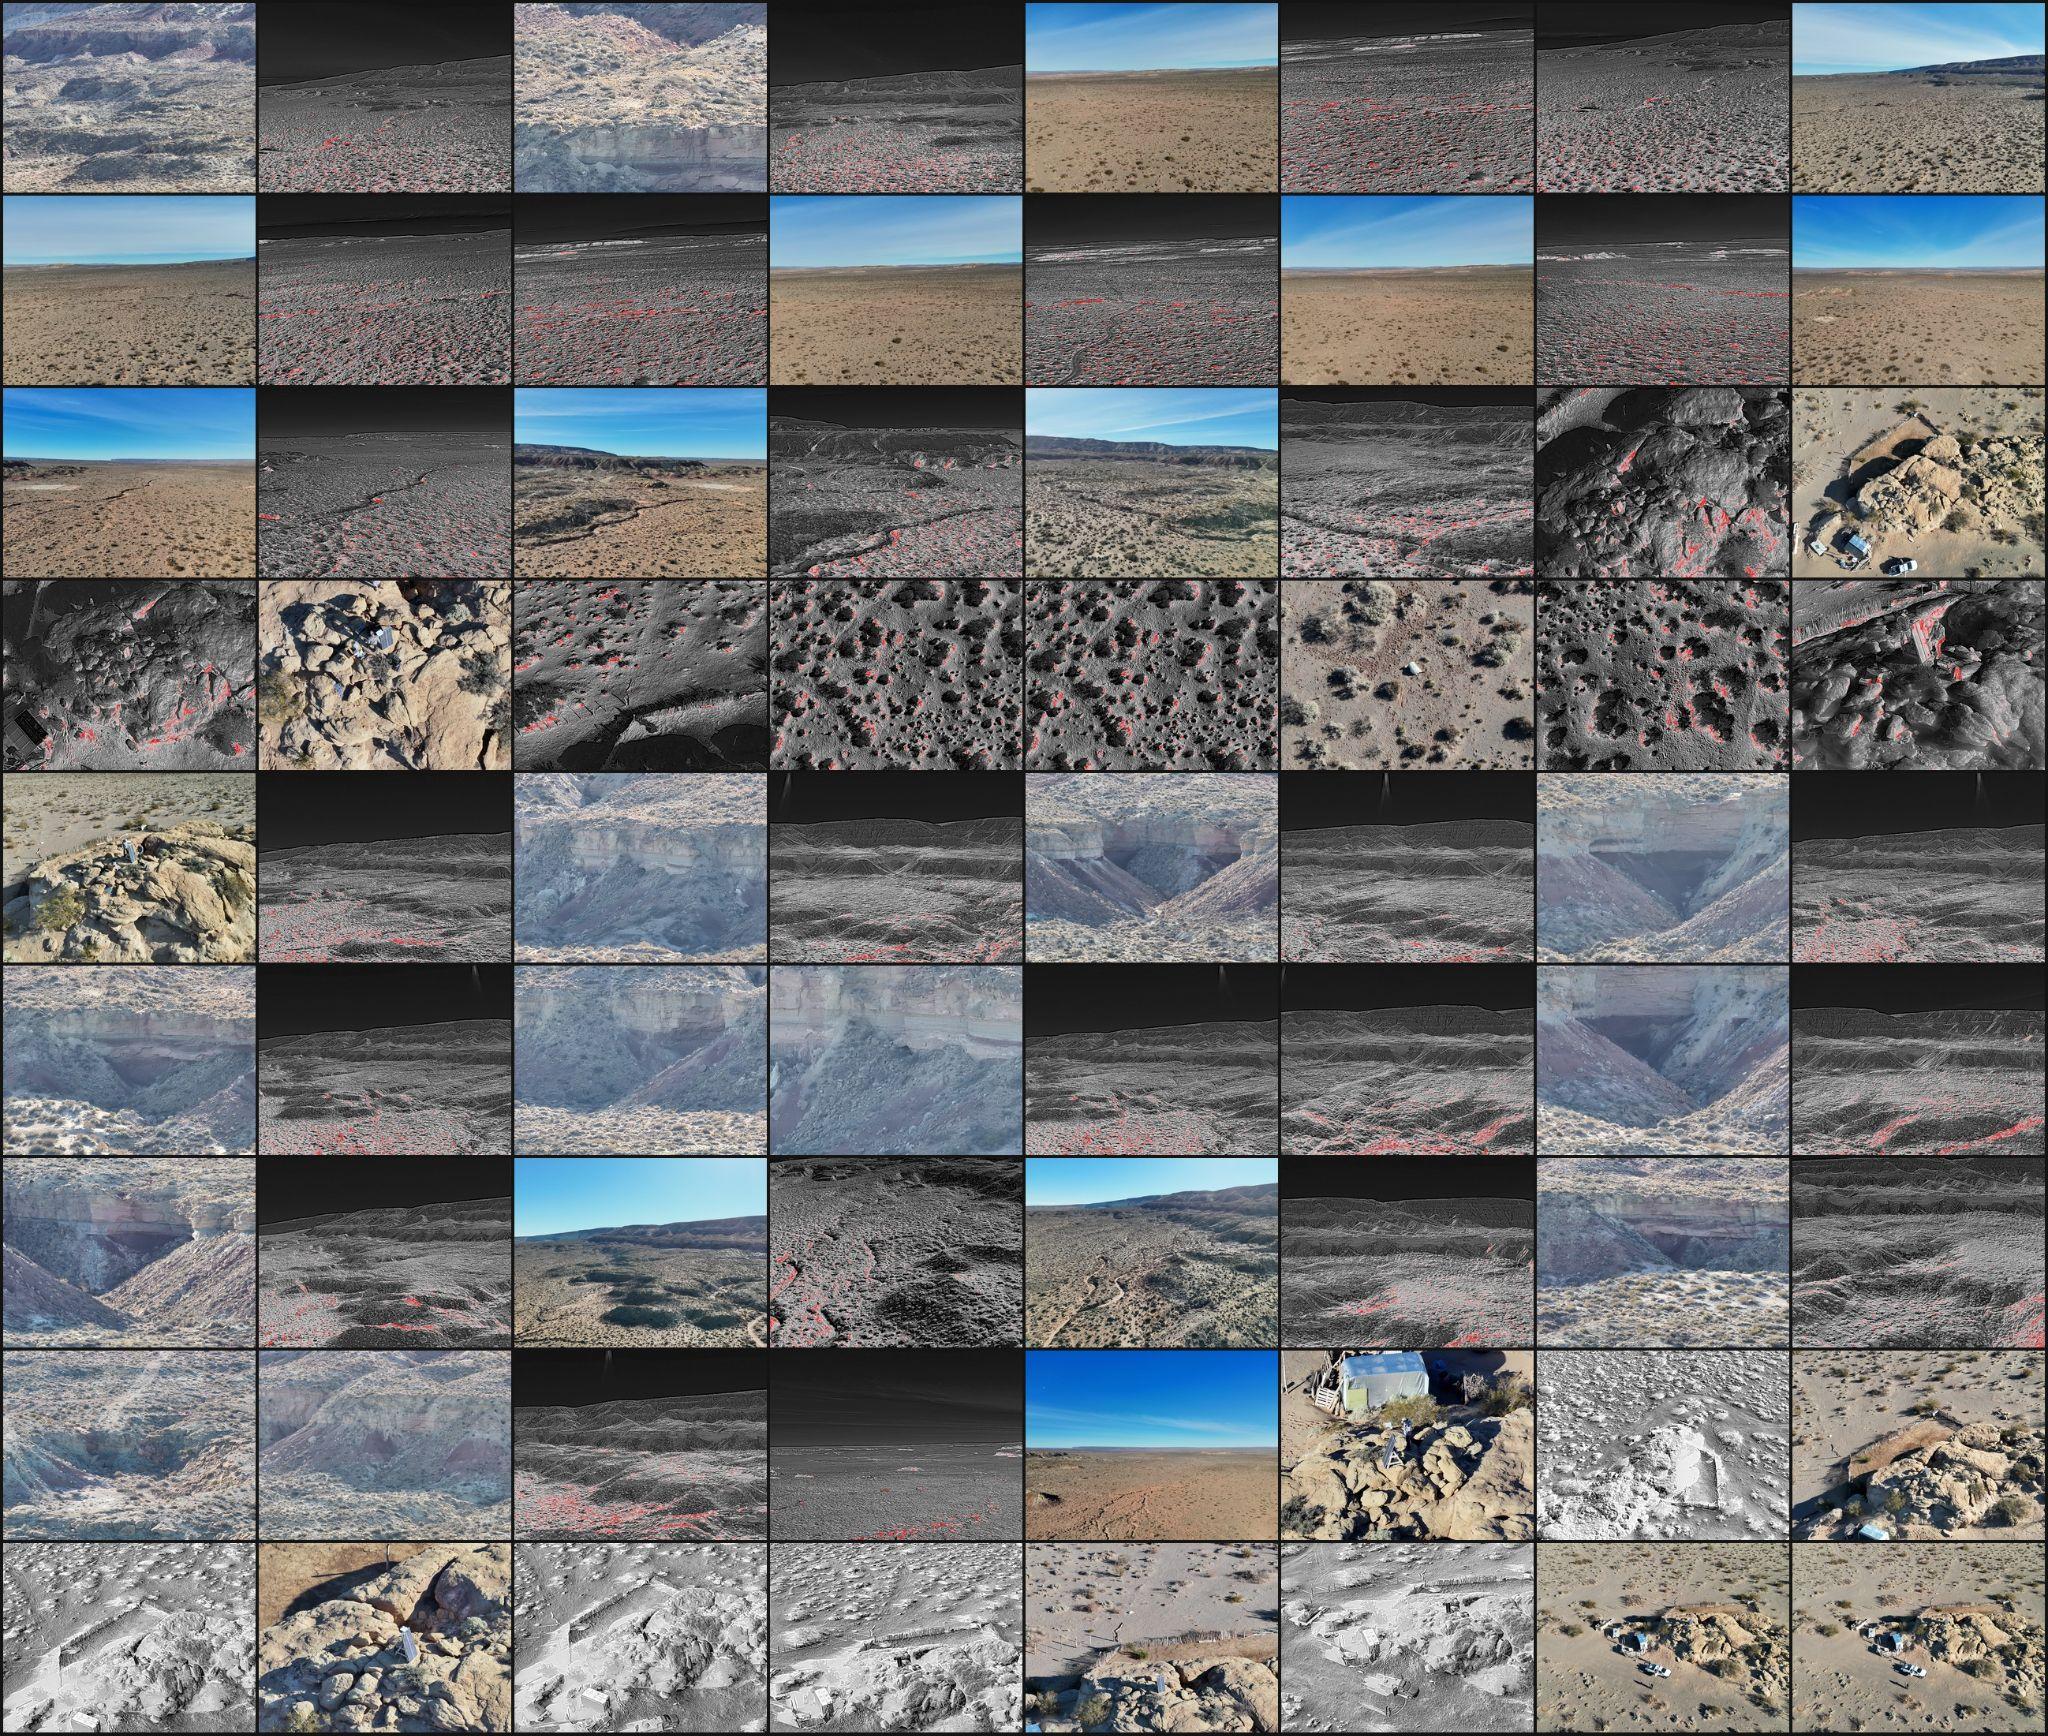
Intervención tecnológica y metodológica aplicada: Despliegue y operación de un drone automatizado DJI Dock, programado para realizar misiones de reconocimiento aéreo autónomo y capturar imágenes de alta resolución. Para el procesamiento de este material visual y cartográfico, la metodología implementada integra modelos de visión computacional y automatización avanzada:
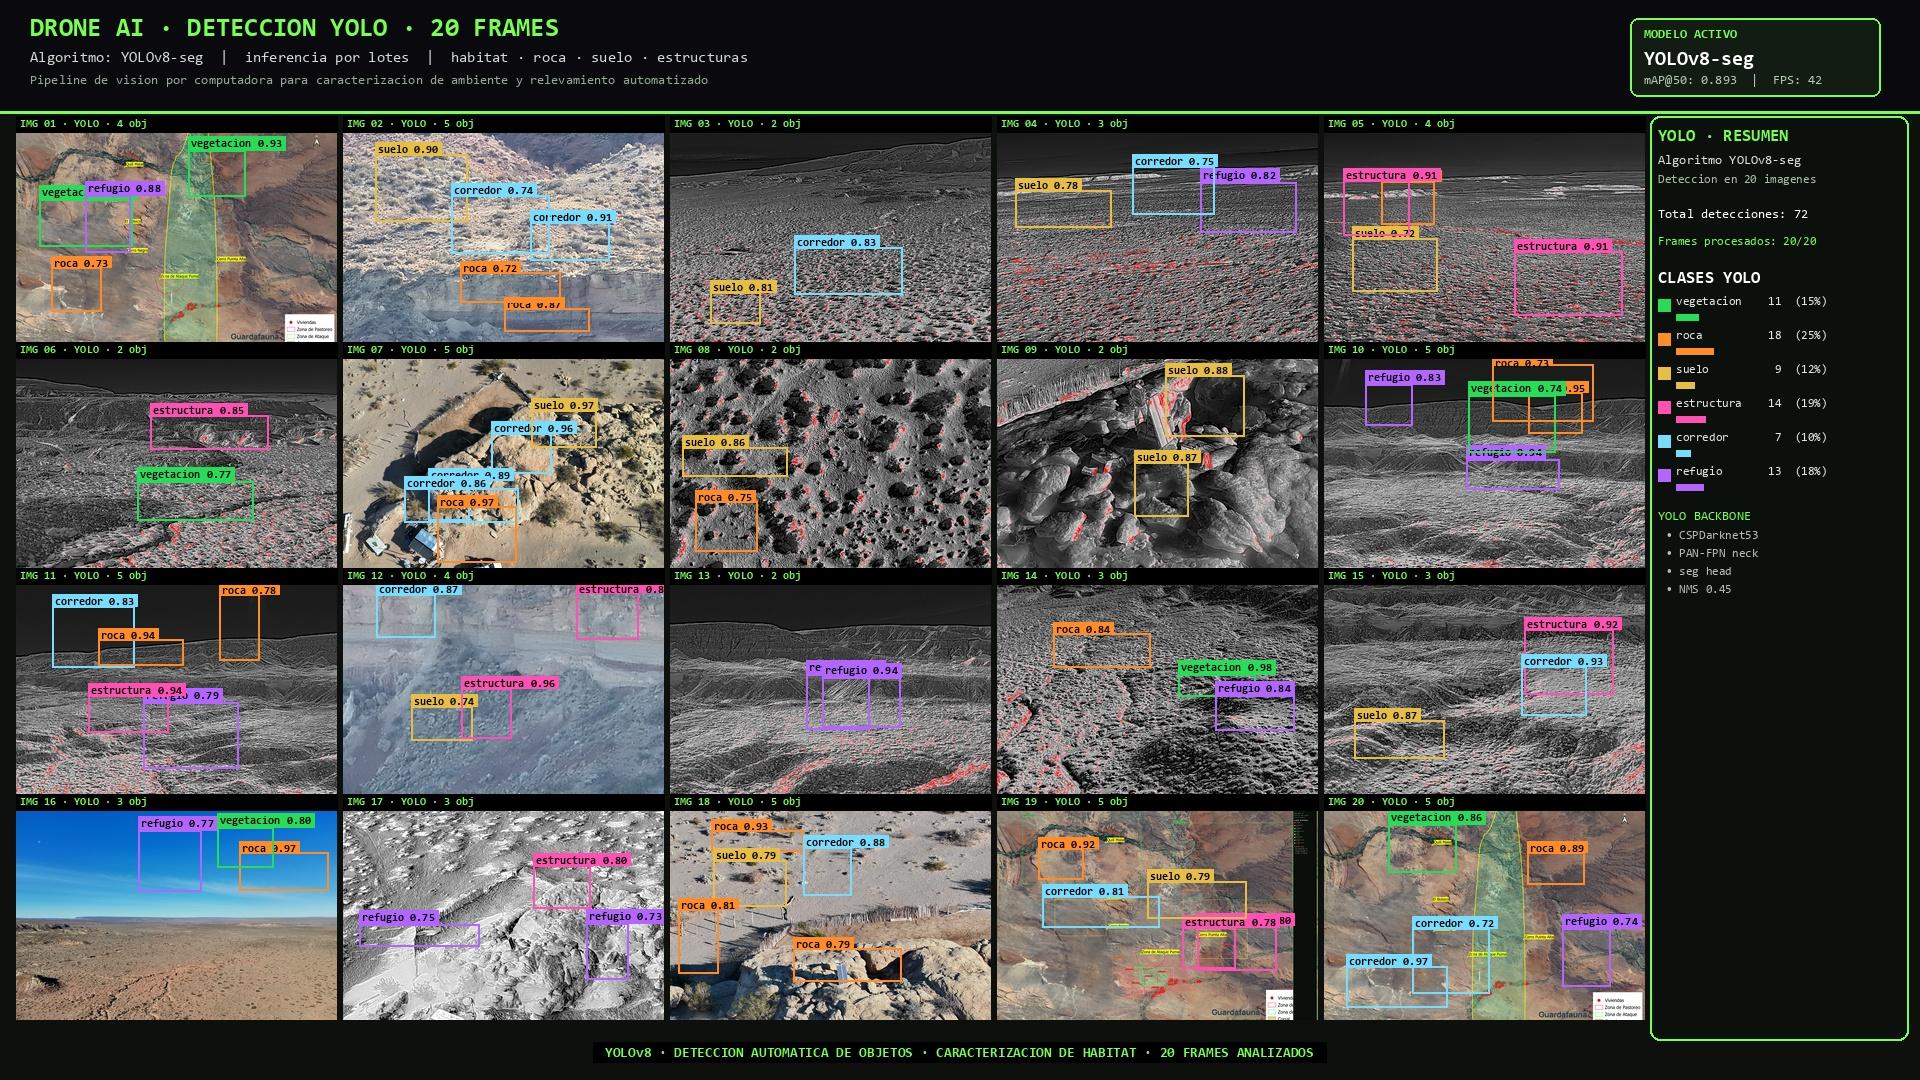
Detección de Patrones con YOLO: Se utiliza el algoritmo YOLO (You Only Look Once) para la identificación automatizada de estructuras geográficas, indicios de fauna y elementos críticos del paisaje.
Orquestación de Agentes de IA mediante n8n: El flujo de datos y el análisis semántico de los reportes de terreno son coordinados mediante flujos de trabajo automatizados en la plataforma n8n. Esta herramienta orquesta una arquitectura de múltiples agentes de Inteligencia Artificial que procesan, clasifican y derivan de forma autónoma la información capturada por los sensores aéreos y terrestres.
Base de Datos Estructurada del Hábitat: Toda la información resultante se consolida en una base de datos específica de la mesoescala, optimizada para almacenar las variables biofísicas y los patrones ambientales que definen el hábitat del puma. Esto permite acoplar el monitoreo con las tareas de rastreo clásico (análisis de huellas) y la colocación estratégica de cámaras trampa.
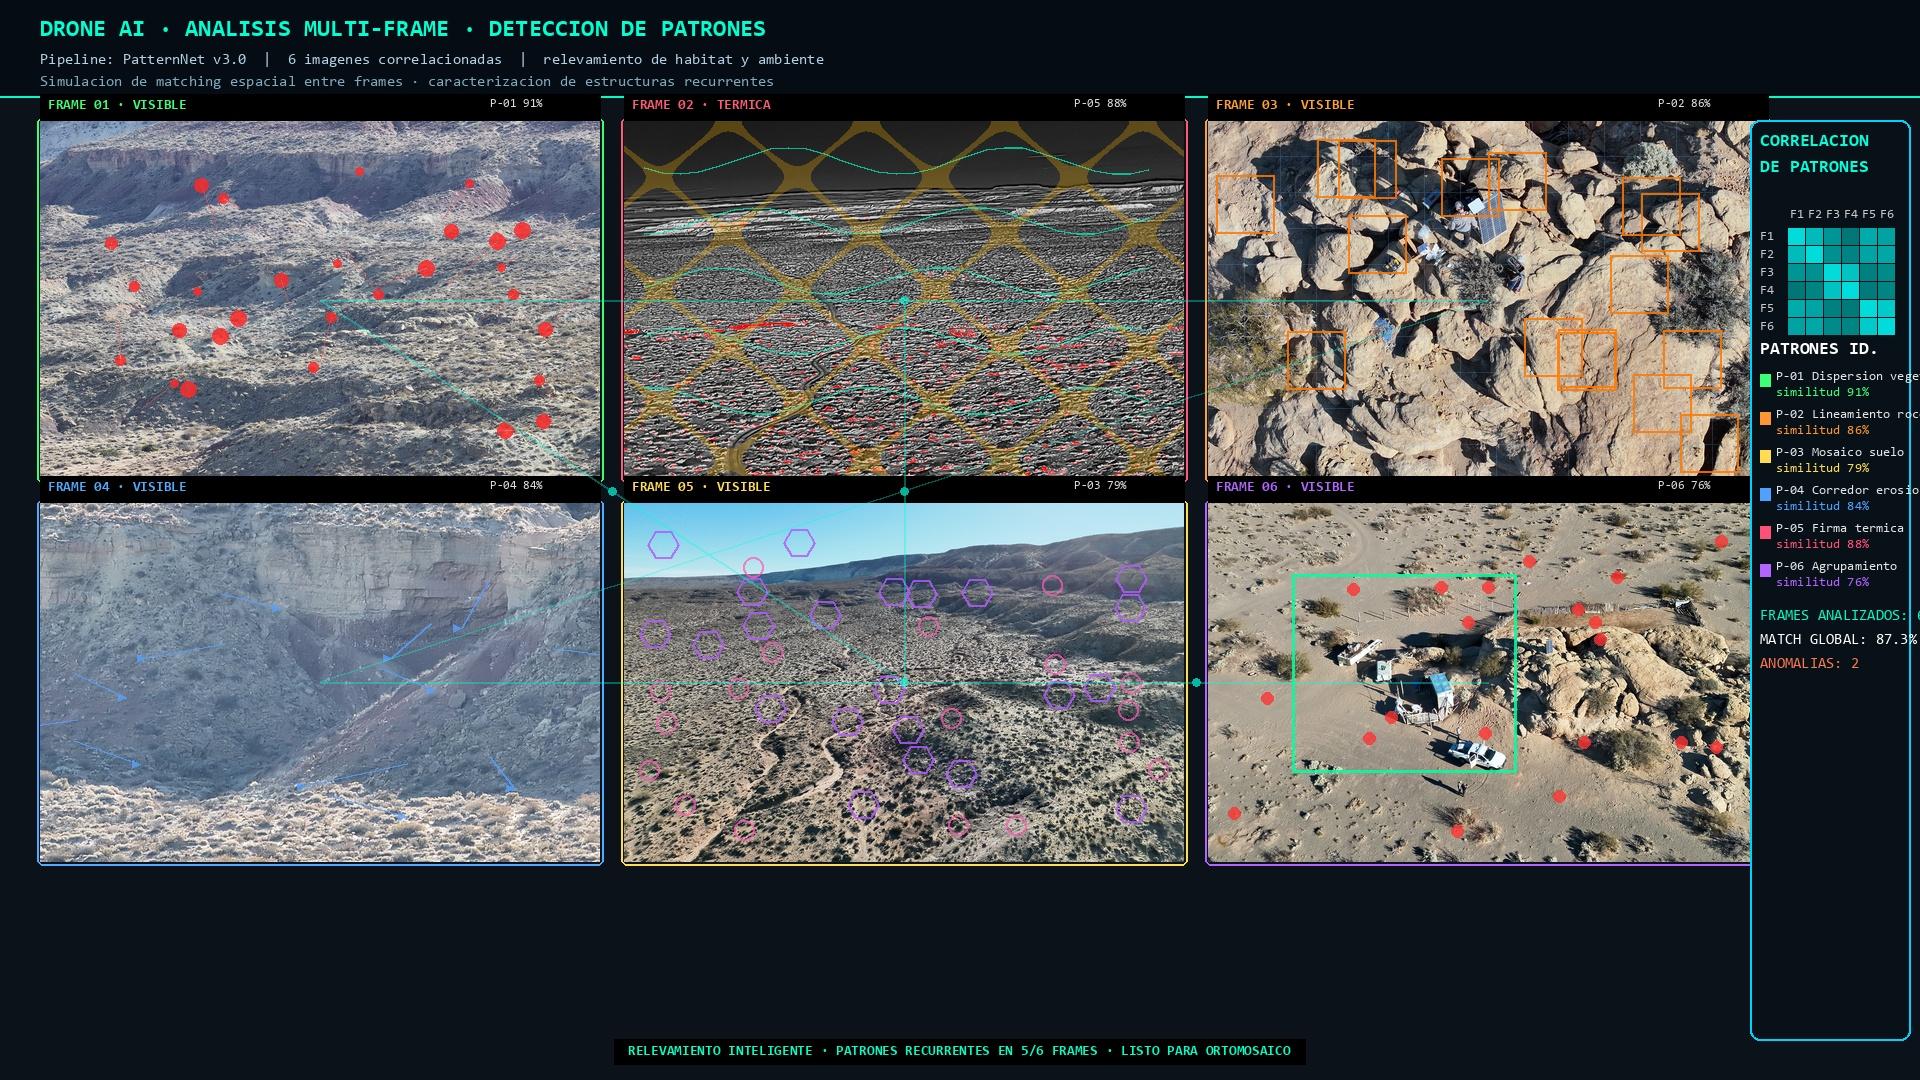
Imagen 5: Mosaico de imagen provista por Drone.Imagen 6: Segmentación de elementos del paisaje basado en YOLOv8.Imagen 7: Análisis de patrones espaciales entre frames (PatternNet) y con índices de aptitud de hábitat.
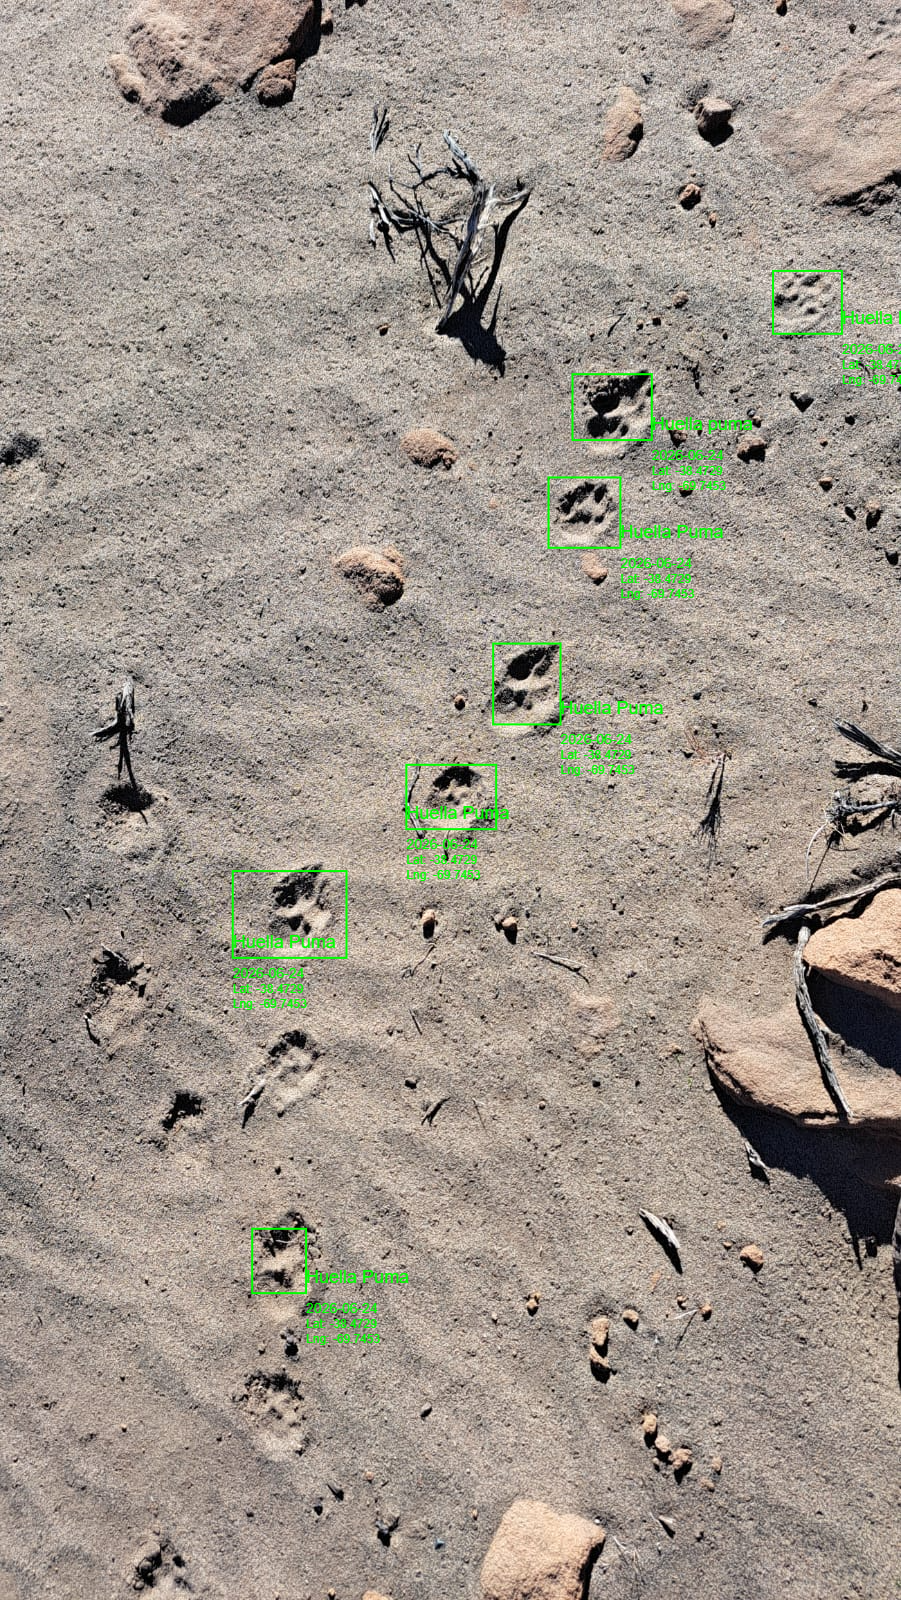
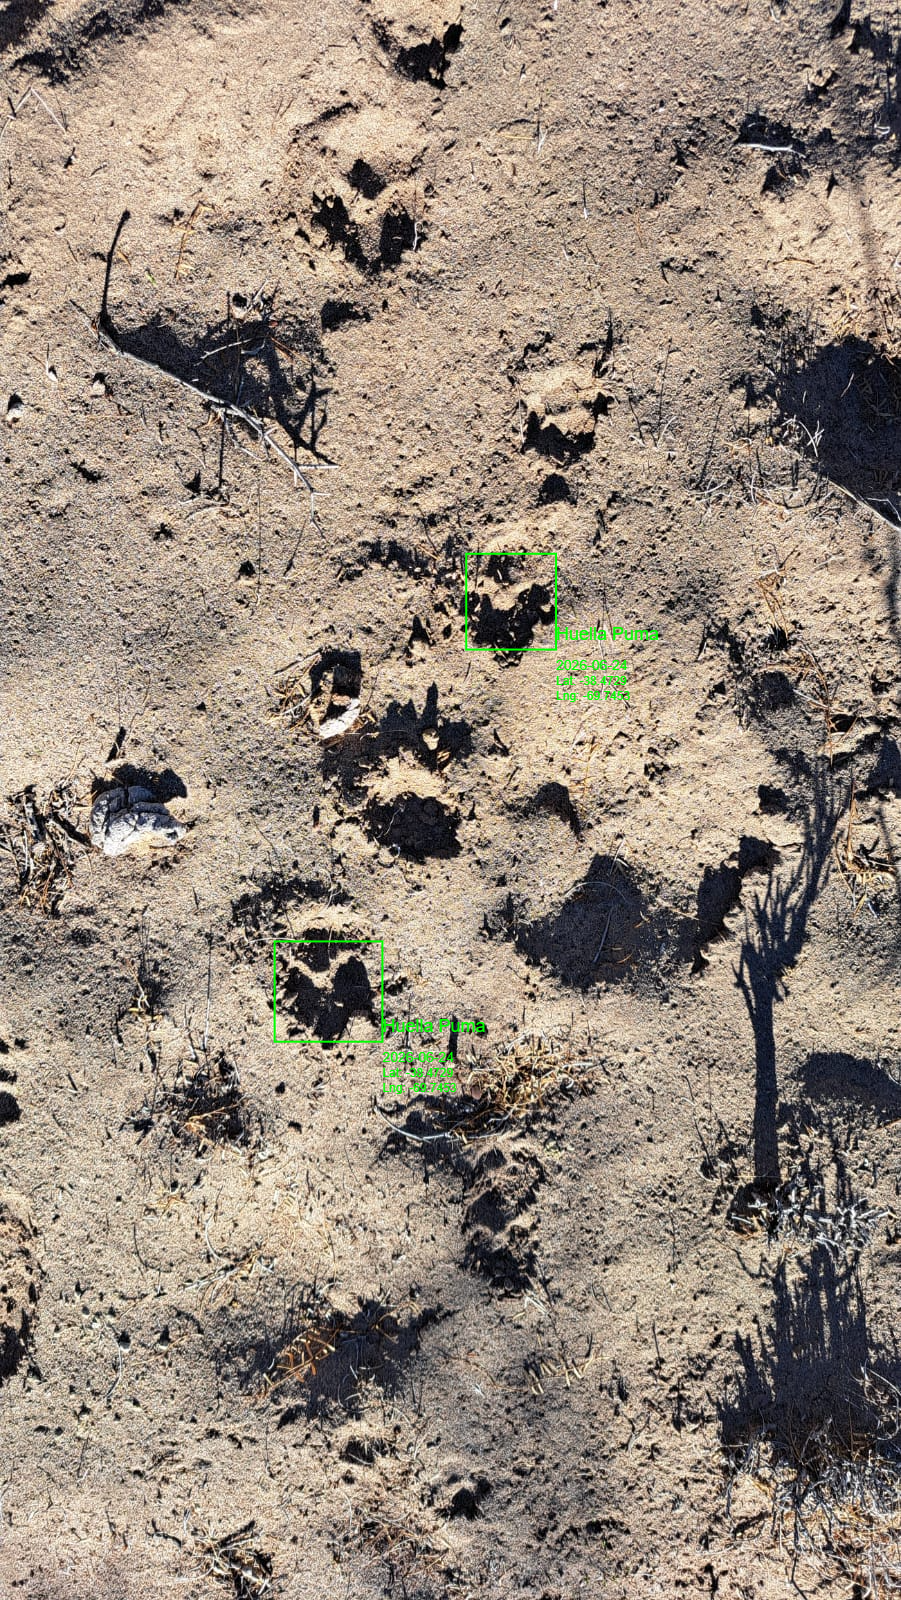
En el análisis de huellas analizadas, se pudo observar la presencia de huellas de puma en varios sitios del entorno perimetral y las zonas de pastoreo.
Huellas analizadasHuellas analizadas
C. Macroescala: Paisaje Ecológico e Indicadores Territoriales
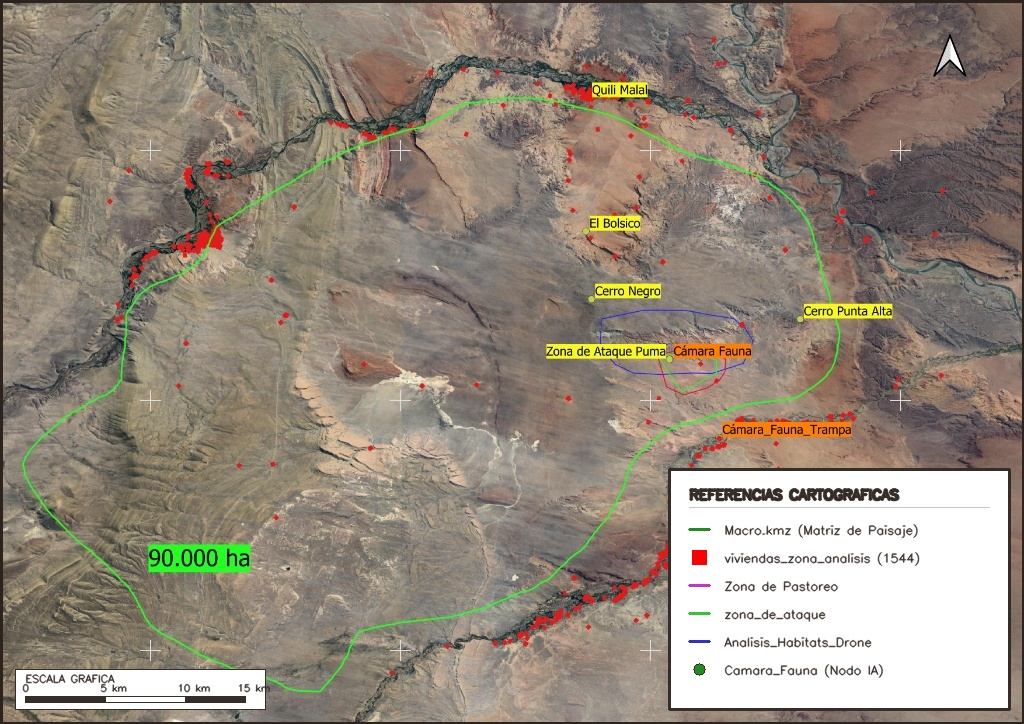
Comprende la matriz ecosistémica regional de gran extensión geográfica y escasa fragmentación antrópica en la que se inserta el paraje Covunco Abajo, delimitada naturalmente por la traza de la Ruta Provincial 14 y la cuenca del Río Agrio (hacia la zona de Quili Malal).
Importancia estratégica: El análisis espacial determina que los ejemplares de puma disponen de un bloque de hábitat continuo de aproximadamente 90.000 hectáreas para sus desplazamientos, dispersión y dinámicas biológicas.
Enfoque metodológico: Permite interpretar el conflicto no de manera aislada, sino bajo una perspectiva de ecología del paisaje, facilitando la planificación de medidas preventivas que reconozcan el amplio rango de hogar del depredador.
Imagen 8: Escala de paisaje.
3. Matriz Síntesis de Intervención Tecnológica
Escala Espacial
Unidad / Delimitación
Tecnología e Instrumentos
Objetivo Operativo
Microescala
Puesto y corrales en Covunco Abajo.
Domo con IA, transmisión en vivo (streaming) y sirena de alerta.
Disuasión activa, protección nocturna del ganado y alerta temprana.
Mesoescala
Zonas de pastoreo adyacentes y áreas de tránsito.
Sistema de drone DJI Dock, cámaras trampa y análisis de huellas.
Caracterización del hábitat inmediato y diagnóstico del daño en el rodeo.
Macroescala
Matriz de 90.000 ha (Ruta 14 — Río Agrio).
Sistemas de Información Geográfica (SIG) y modelado ecológico.
Análisis de corredores biológicos y conectividad de poblaciones de fauna.
Integración Georreferenciada (SIG): Los datos y registros generados en las tres escalas espaciales son centralizados en un Sistema de Información Geográfica (SIG) con el propósito de modelar y predecir los movimientos de la especie frente a la actividad producción rural del paraje.
4. Conclusiones y Proyecciones
La incorporación de herramientas que integran datos y territorio resulta clave para abordar de manera eficiente la problemática de seguridad rural en parajes como Covunco Abajo. Bajo esta premisa, la Dirección de Fauna orienta sus esfuerzos hacia un enfoque de coexistencia armónica, priorizando el diseño e implementación de medidas disuasivas y de manejo no letal que permitan ahuyentar al puma eficazmente y salvaguardar la actividad productiva rural, sin necesidad de recurrir a la erradicación o sacrificio de los ejemplares.
Como etapa subsiguiente, el organismo avanza firmemente en el análisis técnico para la implementación de collares con conectividad GPS, orientados al seguimiento satelital continuo de los felinos en la región. Esta herramienta clave facilitará la anticipación de sus rutas de desplazamiento territoriales, posibilitando la activación temprana de los protocolos de ahuyentamiento y previniendo de forma estratégica futuras pérdidas en el sector criancero.
Segundo relevamiento Evento de depredación — Zapala
Dirección de Fauna — Provincia del Neuquén
Ubicación: zona rural de Zapala, Neuquén
Caso de referencia: 115 chivos dañados
Predador: puma (Puma concolor) — no se determina si un ejemplar o varios
Fecha del relevamiento: 17 de agosto de 2026
Registro de campo — información, fotografías y videos
1. Información de campo
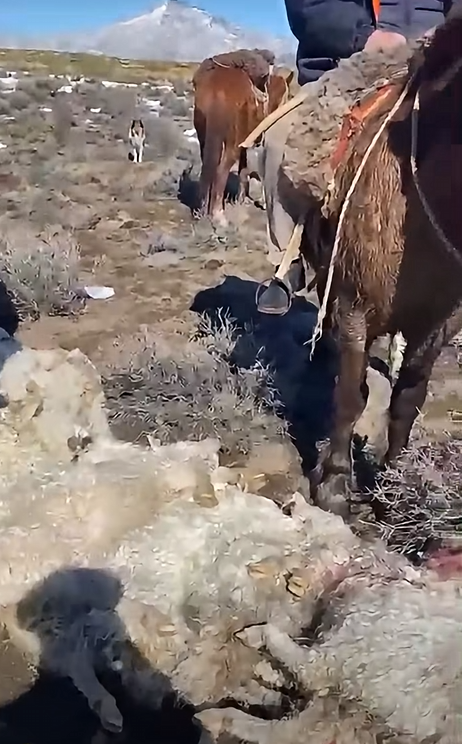
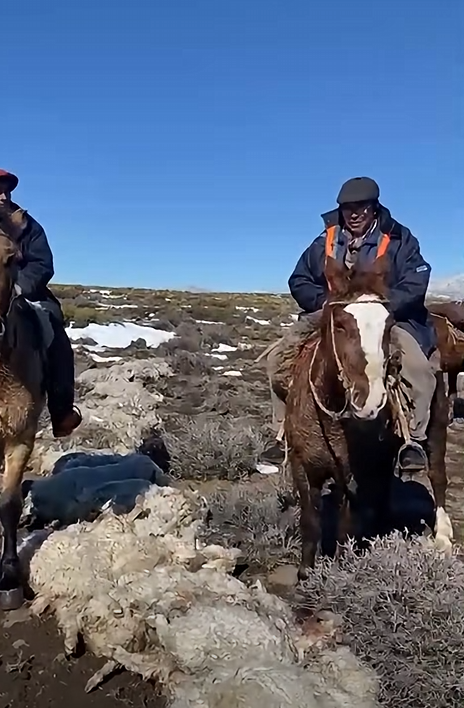
El 17 de agosto de 2026 se relevó un nuevo evento de depredación sobre ganado caprino en la zona rural de Zapala, Provincia del Neuquén. El daño registrado alcanza a 115 chivos.
A la fecha no se ha podido determinar si la depredación corresponde a un único ejemplar de puma (Puma concolor) o a la acción de varios individuos. El sitio fue inspeccionado a campo, con registro fotográfico del ganado afectado y de la zona de daño.
115chivos dañados
Zapalazona de daño georreferenciada
17 ago. 2026fecha del relevamiento
Sin determinarun ejemplar o varios
El ataque a los 115 chivos no permite, por ahora, afirmar si actuó un solo puma o varios. Durante los 8 días de sobrevuelo con DJI Dock no se detectó presencia de puma en el área.
2. Relevamiento aéreo — DJI Dock
Se trasladó un drone dock DJI al área de daño para un relevamiento aéreo de 8 días, con sobrevuelos en diversos horarios. El objetivo fue detectar ejemplares de puma, indicios de fauna nativa y el uso del espacio por el ganado.
DJI Dockplataforma trasladada al sitio
8 díasrelevamiento continuo
Varios horariossobrevuelos diurnos y de distintos turnos
Negativosin presencia de pumas
Los resultados del relevamiento aéreo fueron negativos: no se registró presencia de pumas en los sobrevuelos.
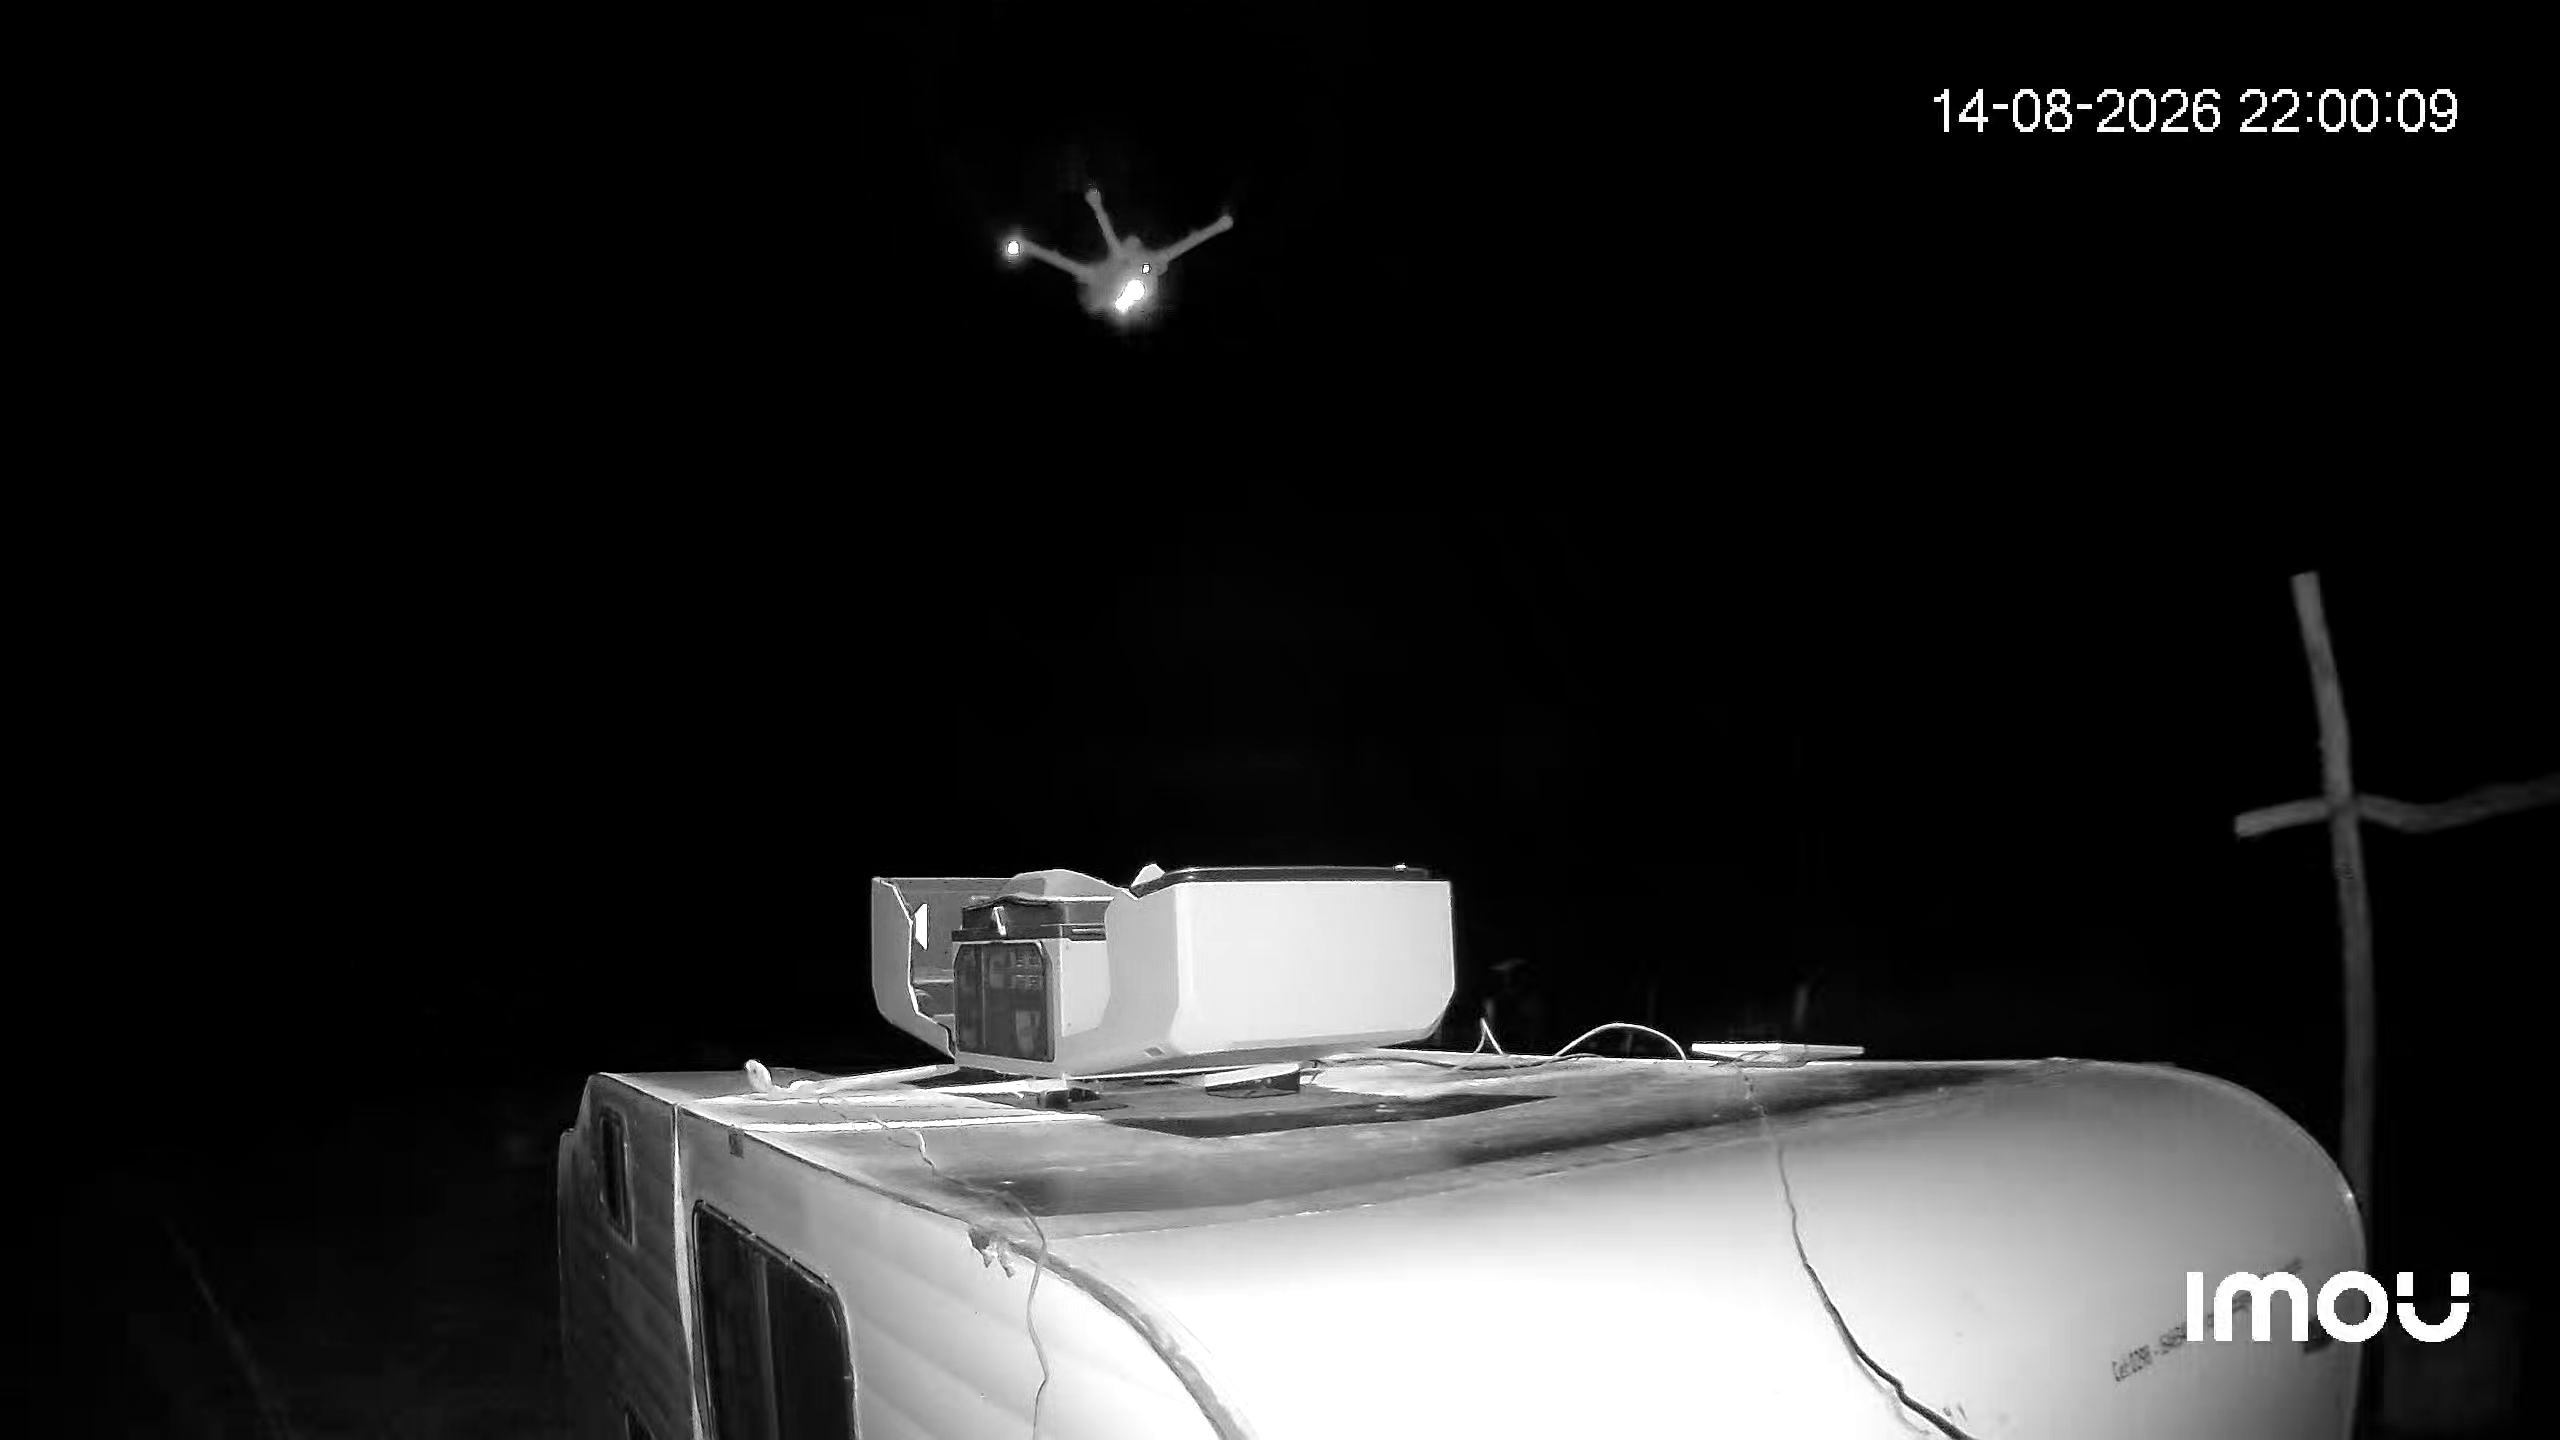
Imagen: operación nocturna del DJI Dock. Cámara Imou, 14 de agosto de 2026, 22:00. Se observa el drone en vuelo y el dock abierto sobre la unidad móvil.
Fauna y ganado observados
Se observó
Chivas
Vacas
Caballos
No se observó
Pumas
Choique
Zorros
Otros indicios de fauna silvestre
En síntesis: el drone registró únicamente ganado doméstico (chivas, vacas y caballos). No hubo registros de fauna nativa —ni puma, ni choique, ni zorro— durante los 8 días de operación.
3. Ubicación de la zona de daño
Coordenadas del sitio relevado: −38.833366°, −70.334755° (WGS84).
Fotografías de la inspección a campo (17 de agosto de 2026) y de la operación del DJI Dock.
Imagen 1: Ganado caprino afectado en la zona de daño. Al fondo, el paisaje de estepa y montaña. Zapala, 17 de agosto de 2026.Imagen 2: Recorrida e inspección del sitio. Se observan chivos afectados sobre el terreno. Zapala, 17 de agosto de 2026.
5. Videos de lo observado
Sobrevuelos con DJI Dock en distintos días y horarios. En el material se observa ganado (chivas, vacas, caballos). No hay registro de puma ni de fauna nativa.
Video 1: Sobrevuelo — 18 de agosto de 2026, 10:21.Video 2: Sobrevuelo — 20 de agosto de 2026, 09:05.Video 3: Sobrevuelo — 20 de agosto de 2026, 11:53.Video 4: Vacas observadas durante el relevamiento aéreo.Video 5: Sobrevuelo — 21 de agosto de 2026, 16:17.